外觀
Data Science › Image Analysis › scikit-image 影像處理
scikit-image 影像處理 (Image Processing with scikit-image)
古典影像處理流程:不訓練模型,直接對影像做增強、修復、閾值、分割、邊緣偵測與量測。核心常是「先把訊號變乾淨,再把結構抽出來」。
text
載入 → 必要時轉灰階 → 濾波(去噪、平滑)→ 閾值 / 邊緣偵測 → 分割物件 → 量測(面積、強度、形狀)影像就是 NumPy 陣列
| 影像 | shape | 說明 |
|---|---|---|
| 灰階 | (rows, cols) | 一個通道 |
| RGB | (rows, cols, 3) | 最後一軸是通道 |
| 多通道螢光 | (channels, rows, cols) 或 (rows, cols, channels) | 依檔案而異,要確認 |
| 3D / 時間序列 | (planes, rows, cols)、(t, ...) | 見 生醫影像分析 |
| dtype | 範圍 | 注意 |
|---|---|---|
uint8 | 0–255 | 一般照片 |
uint16 | 0–65535 | 顯微鏡常用(12 / 16-bit 相機) |
float | 通常 0–1 | 多數 scikit-image 函式輸出 |
python
import numpy as np
from skimage import io, color, img_as_float

img = io.imread("nuclei.tif")          # 顯微鏡 TIFF 也可用 tifffile.imread
img.shape, img.dtype, img.min(), img.max()
img = img_as_float(img)                # 轉成 0–1 float;不要自己除 255(16-bit 會錯)
gray = color.rgb2gray(rgb)             # RGB → 灰階(彩色影像才需要)
定量分析(比較螢光強度)要用原始資料,不要用存成 JPEG 或做過自動對比調整的影像;JPEG 有失真壓縮,自動對比會讓不同影像的強度不能比較。
濾波 (Filtering)
| 濾波 | 用途 | scikit-image | 注意 |
|---|---|---|---|
| Gaussian | 平滑、壓高頻雜訊、讓後續分割更穩 | filters.gaussian(img, sigma=1) | sigma 越大越模糊、細節一起抹掉;RGB 加 channel_axis=-1 |
| Median | 去椒鹽雜訊、保留邊緣 | filters.median(img, morphology.disk(2)) | 比 Gaussian 更能保留邊界 |
| Sobel | 強調邊緣(局部強度變化大處) | filters.sobel(gray) | 輸出是邊緣強度,不是二值圖 |
| 背景校正 | 移除不均勻照明 | restoration.rolling_ball(img, radius=50) | 半徑要大於物件 |
python
from skimage import filters, restoration, morphology

smooth = filters.gaussian(gray, sigma=1)
denoised = restoration.denoise_tv_chambolle(gray, weight=0.1)    # 去噪但保留邊緣
background = restoration.rolling_ball(gray, radius=50)
corrected = gray - background去噪不是越強越好:過度去噪會把想保留的細節一起消掉。可以先人為加雜訊(util.random_noise)測試流程是否穩定。
對比增強 (Contrast Enhancement)
| 方法 | 函式 | 適合 |
|---|---|---|
| 線性拉伸 | exposure.rescale_intensity(img, in_range=(p2, p98)) | 只為了看清楚;保留相對強度 |
| 直方圖等化 | exposure.equalize_hist(gray) | 重新分配亮度分布 |
| CLAHE(自適應直方圖等化) | exposure.equalize_adapthist(gray, clip_limit=0.03) | 光照不均、局部細節不明顯 |
python
from skimage import exposure
p2, p98 = np.percentile(gray, (2, 98))
display = exposure.rescale_intensity(gray, in_range=(p2, p98))對比增強會放大雜訊,而且改變強度的相對關係:用來顯示或幫助分割可以,量測強度時要回到原始影像。
修復 (Inpainting)
影像有刮痕、文字或局部缺損時,先用 mask 標出要修的區域,再用周圍未受損的區域估計內容:
python
from skimage.restoration import inpaint

mask = np.zeros(img.shape[:2], dtype=bool)
mask[101:106, 0:240] = True
restored = inpaint.inpaint_biharmonic(img, mask, channel_axis=-1)   # RGB;灰階省略 channel_axis
閾值 (Thresholding)
把灰階影像轉成二值 mask,是很多分割流程的第一步,也是「把連續訊號變成結構假設」的一步:錯了會影響後面所有量測。
| 方法 | 函式 | 適合 |
|---|---|---|
| Otsu | filters.threshold_otsu | 前景與背景強度呈雙峰 |
| Li、Triangle | threshold_li、threshold_triangle | 前景比例很小(稀疏螢光訊號) |
| 局部 (local) | filters.threshold_local(img, block_size=51) | 照明不均 |
| 多類別 | filters.threshold_multiotsu(img, classes=3) | 背景、弱訊號、強訊號 |
python
from skimage import filters
filters.try_all_threshold(gray)                  # 一次比較多種全域方法
binary = smooth > filters.threshold_otsu(smooth)
同一批實驗的影像要用同一種閾值方法(或固定閾值),並報告用了哪一種。
分割細胞核:watershed
互相接觸的細胞核在閾值 mask 中會黏成一塊,connected components 會少算。標準做法:distance transform 的峰值當種子,再用 watershed 沿著「谷」切開。
python
import pandas as pd
from scipy import ndimage as ndi
from skimage import measure, segmentation, feature

smooth = filters.gaussian(img, sigma=1)
mask = ndi.binary_fill_holes(smooth > filters.threshold_otsu(smooth))

dist = ndi.distance_transform_edt(mask)                          # 每個前景像素到背景的距離
coords = feature.peak_local_max(dist, min_distance=5, labels=measure.label(mask))
markers = np.zeros(mask.shape, dtype=int)
markers[tuple(coords.T)] = np.arange(1, len(coords) + 1)
labels = segmentation.watershed(-dist, markers, mask=mask)       # 每個細胞核一個整數標籤

props = pd.DataFrame(measure.regionprops_table(
    labels, intensity_image=img,
    properties=("label", "area", "eccentricity", "solidity", "intensity_mean", "centroid")))
props = props[props["area"] >= 20]                               # 去掉碎片(門檻依倍率決定)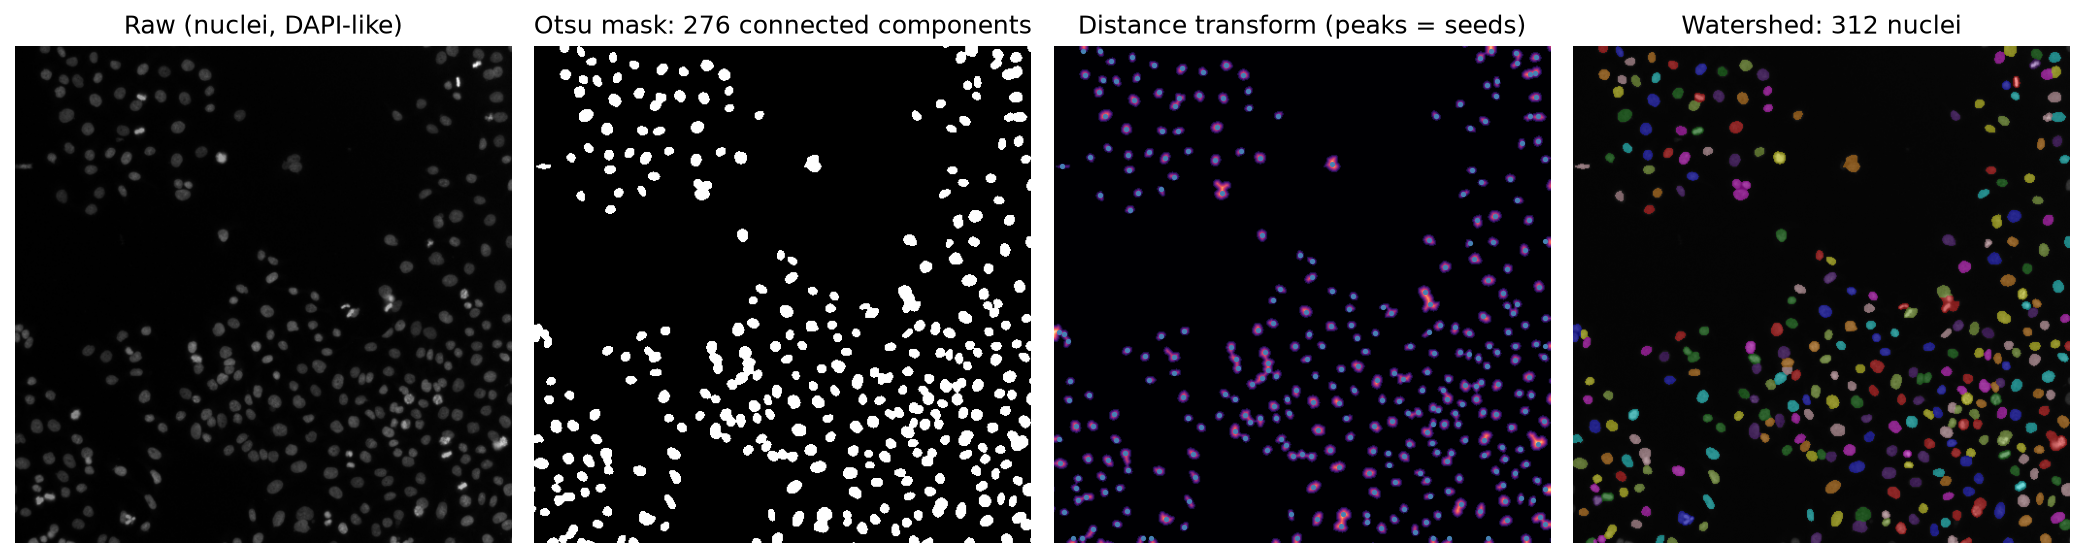
scikit-image 的 human_mitosis 螢光影像:Otsu mask 得到 276 個連通區塊,watershed 把黏在一起的細胞核切開後得到 312 個。min_distance 太小會把一個細胞核切成多塊(過度分割),太大則漏切。
量測 (regionprops) | 意義 |
|---|---|
area、perimeter | 像素數、周長(乘上像素大小換成 µm²) |
eccentricity、solidity | 形狀:拉長程度、凸性(分裂中或破碎的細胞核) |
intensity_mean、intensity_max | 強度(需要 intensity_image;舊名 mean_intensity 已改名) |
centroid、bbox | 位置 |
| 注意 | 說明 |
|---|---|
| 像素大小 | 面積要乘上像素實際大小(從顯微鏡 metadata 讀),不同倍率不能直接比像素數 |
| 邊緣物件 | 被影像邊界切到的細胞核量測不完整,用 segmentation.clear_border(labels) 移除 |
| 驗證 | 抽幾張影像與人工計數比較;擁擠或形狀不規則時,改用 Cellpose / StarDist 等深度學習分割 |
| 統計單位 | 同一張影像的細胞不是獨立樣本,比較組別時以生物重複(每隻動物、每個病人)為單位,見 假重複 |
輪廓、邊緣與角點
| 任務 | 函式 | 輸出 | 用途 |
|---|---|---|---|
| 輪廓 | measure.find_contours(binary, 0.5) | 每個輪廓是 (row, col) 座標陣列 | 形狀擷取、邊界視覺化 |
| Canny 邊緣 | feature.canny(gray, sigma=1.0) | 細的二值邊緣圖 | 比 Sobel 乾淨;sigma 小較敏感、大則漏小結構 |
| Harris 角點 | feature.corner_harris(gray) → feature.corner_peaks(resp, min_distance=5) | 角點座標 | 特徵配對、registration、追蹤 |
python
from skimage import measure, feature

contours = measure.find_contours(binary.astype(float), 0.5)   # 二值圖的邊界在 0 與 1 之間
edges = feature.canny(gray, sigma=1.0)
corners = feature.corner_peaks(feature.corner_harris(gray), min_distance=5)
先找區域,再局部處理
很多實用任務不是整張圖套同一個變換,而是先偵測區域(人臉、組織區塊、ROI),再只對 ROI 處理,例如對偵測到的人臉做 Gaussian 模糊以去識別化,或只在組織區域內計數細胞。
選方法
| 想做的事 | 方法 |
|---|---|
| 改善可見性 | 對比增強(只用於顯示) |
| 去雜訊 | Gaussian、median、TV denoise |
| 前景 / 背景分離 | 閾值(Otsu、local) |
| 分開接觸的物件 | distance transform + watershed |
| 量測物件 | label + regionprops_table |
| 幾何特徵 | 輪廓、邊緣、角點 |